
چشمانداز صنعت رباتیک: همگرایی تکاملی اتوماسیون، هوش مصنوعی و Web3

 امتیازدهی ما در گوگل


نویسنده اصلی: Jacob Zhao
این گزارش پژوهشی مستقل با حمایت IOSG Ventures تهیه شده است. از Hans (RoboCup Asia-Pacific)، Nichanan Kesonpat (1kx)، Robert Koschig (1kx)، Amanda Young (Collab+Currency)، Jonathan Victor (Ansa Research)، Lex Sokolin (Generative Ventures)، Jay Yu (Pantera Capital) و Jeffrey Hu (Hashkey Capital) بابت پیشنهادهای ارزشمندشان صمیمانه تشکر میکنیم. در فرایند نگارش، نظرها و بازخوردهای تیمهای پروژهای از جمله OpenMind، BitRobot، peaq، Auki Labs، XMAQUINA، GAIB، Vader، Gradient، Tashi Network و CodecFlow نیز دریافت شد. این مقاله میکوشد عینی و دقیق باشد؛ بااینحال، ازآنجاکه برخی دیدگاهها شامل قضاوتهای ذهنی هستند، بروز اختلافنظر اجتنابناپذیر است. از درک خوانندگان سپاسگزاریم.
1. چشمانداز رباتها: از اتوماسیون صنعتی تا هوش انسانواره
زنجیره صنعت رباتیک سنتی، سامانهای لایهبندیشده و کامل را از پایین به بالا شکل داده است که چهار بخش اصلی را پوشش میدهد: اجزای اصلی - سامانه کنترل میانی - ساخت ربات کامل - یکپارچهسازی کاربردها. اجزای اصلی (کنترلگر، سروو، کاهنده، حسگر، باتری و غیره) بالاترین موانع فناورانه را دارند و کف عملکرد و هزینه کل ربات را تعیین میکنند؛ سامانه کنترل «مغز و مخچه» ربات است و مسئول برنامهریزی تصمیمگیری و کنترل حرکت است؛ ساخت ربات کامل نشاندهنده توانایی یکپارچهسازی زنجیره تأمین است. یکپارچهسازی سامانه و کاربرد به ارزش محوری جدیدی تبدیل میشود.
رباتهای سراسر جهان، با توجه به سناریوهای کاربرد و شکل ظاهری، در مسیر «اتوماسیون صنعتی → هوشمندسازی محیط → هوش عمومی» تکامل مییابند و پنج گونه اصلی را شکل میدهند: رباتهای صنعتی، رباتهای متحرک، رباتهای خدماتی، رباتهای تخصصی و رباتهای انساننما.
· رباتهای صنعتی: در حال حاضر تنها حوزهای هستند که به بلوغ کامل رسیده و بهطور گسترده در فرایندهای تولیدی مانند جوشکاری، مونتاژ، رنگآمیزی و جابهجایی استفاده میشوند. این صنعت به سامانه زنجیره تأمین استانداردشدهای دست یافته است که حاشیه سود ناخالص پایدار و بازگشت سرمایه شفافی دارد. زیرشاخه رباتهای همکار (Cobots) بر همکاری انسان و ربات و استقرار آسان تأکید دارد و سریعترین رشد را تجربه میکند. شرکتهای مهم: ABB، Fanuc، Yaskawa، KUKA، Universal Robots، Techman، Aubo.
· رباتهای متحرک: این گروه شامل AGVها (وسایل نقلیه هدایتشونده خودکار) و AMRها (رباتهای متحرک خودران) است که بهطور گسترده در انبارداری لجستیکی، پردازش سفارشهای تجارت الکترونیک و جابهجایی در کارخانهها به کار گرفته شدهاند و به بالغترین دسته در بخش B2B تبدیل شدهاند. شرکتهای شاخص: Amazon Robotics، Geek+ (Geek+)، Quicktron (Quicktron)، Locus Robotics.
· رباتهای خدماتی: این بخش صنایع نظافت، پذیرایی، هتلداری و آموزش را هدف قرار میدهد و سریعترین رشد را در بازار مصرفکنندگان دارد. محصولات نظافتی وارد منطق بازار لوازم الکترونیکی مصرفی شدهاند و تجاریسازی خدمات پزشکی و تحویل تجاری نیز شتاب گرفته است. همچنین گروهی از رباتهای عملیاتی عمومیتر در حال ظهور هستند (مانند سامانه دو بازویی Dyna)؛ این رباتها از محصولات ویژه یک وظیفه انعطافپذیرترند، اما هنوز به فراگیری رباتهای انساننما نرسیدهاند. شرکتهای شاخص: Ecovacs، Stone Technology، Pudu Technology، Qihan Technology، iRobot، Dyna و غیره.
· رباتهای تخصصی: این بخش عمدتاً به صنایعی مانند مراقبتهای بهداشتی، دفاع، ساختوساز، صنایع دریایی و هوافضا خدمات میدهد. اندازه بازار آن محدود است، اما سودآوری بالا و موانع ورود قدرتمندی دارد. این حوزه به سفارشهای دولتی و شرکتی وابستگی زیادی دارد و در مرحله رشد یک بازار عمودی و تخصصی است. پروژههای شاخص عبارتاند از Intuitive Surgical، Boston Dynamics، ANYbotics، NASA Valkyrie و غیره.
· رباتهای انساننما: این رباتها «پلتفرم نیروی کار عمومی» آینده تلقی میشوند. شرکتهای شاخص شامل Tesla (Optimus)، Figure AI (Figure 01)، Sanctuary AI (Phoenix)، Agility Robotics (Digit)، Apptronik (Apollo)، 1X Robotics، Neura Robotics، Unitree، UBTECH، Zymergen و غیره هستند.
رباتهای انساننما در حال حاضر برجستهترین حوزه پیشرو هستند. ارزش اصلی آنها در سازگاری با فضاهای اجتماعی موجود از طریق ساختاری شبیه انسان است؛ ساختاری که شکل کلیدی برای دستیابی به «پلتفرم نیروی کار عمومی» به شمار میرود. رباتهای انساننما برخلاف رباتهای صنعتی که بهدنبال حداکثر بهرهوری هستند، بر سازگاری عمومی و انتقالپذیری وظایف تأکید میکنند و میتوانند بدون تغییر محیط وارد کارخانهها، خانهها و فضاهای عمومی شوند.
در حال حاضر، بیشتر رباتهای انساننما همچنان در مرحله نمایش فناوری قرار دارند و عمدتاً برای اعتبارسنجی تعادل پویا، راهرفتن و توانایی کار با اشیا استفاده میشوند. اگرچه برخی پروژهها استقرارهایی در مقیاس محدود را در محیطهای کارخانهای بسیار کنترلشده آغاز کردهاند (مانند Figure × BMW و Agility Digit) و انتظار میرود فروشندگان بیشتری (مانند 1X) از سال 2026 وارد مرحله توزیع اولیه شوند، این موارد همچنان کاربردهایی محدود به «سناریوی باریک و وظیفه واحد» هستند، نه استقرار نیروی کار واقعاً عمومی. در مجموع، تجاریسازی در مقیاس بزرگ چند سال دیگر زمان میبرد. گلوگاههای اصلی عبارتاند از: چالشهای کنترلی مانند هماهنگی چند درجه آزادی و حفظ تعادل پویای بلادرنگ؛ مصرف انرژی و محدودیت دوام باتری بهدلیل چگالی انرژی باتری و بازده محرک؛ زنجیرههای ادراک و تصمیمگیری که مستعد بیثباتیاند و تعمیم آنها در محیطهای باز دشوار است؛ شکافهای قابلتوجه داده (که پشتیبانی از آموزش سیاستهای عمومی را دشوار میکند)؛ حلنشدن انتقال میان بدنههای مختلف؛ و زنجیره تأمین سختافزار و منحنی هزینه که (بهویژه خارج از چین) همچنان مانع واقعی ایجاد میکنند و دشواری استقرار گسترده و کمهزینه را افزایش میدهند.
انتظار میرود مسیر تجاریسازی آینده سه مرحله داشته باشد: در کوتاهمدت، تمرکز اصلی بر Demo-as-a-Service و اتکا به اجرای آزمایشی و یارانههاست؛ در میانمدت، این مدل به Robotics-as-a-Service (RaaS) تکامل مییابد و اکوسیستمی از وظایف و مهارتها میسازد؛ و در بلندمدت، با تمرکز بر Labor Cloud و خدمات اشتراکی هوشمند، ارزش پیشنهادی از ساخت سختافزار به شبکههای نرمافزاری و خدماتی منتقل میشود. بهطور کلی، رباتهای انساننما در دوره گذار مهمی از نمایش قابلیتها به خودآموزی قرار دارند و توانایی آنها برای عبور از سه مانع کنترل، هزینه و الگوریتم تعیین میکند که آیا واقعاً به هوش تجسمیافته دست خواهند یافت یا خیر.
II. هوش مصنوعی × رباتیک: سپیدهدم عصر هوش تجسمیافته
اتوماسیون سنتی عمدتاً به برنامهنویسی ازپیشتعیینشده و کنترل خط لوله (مانند معماری DSOP ادراک-برنامهریزی-کنترل) متکی است و تنها در محیطی ساختاریافته میتواند بهطور قابلاعتماد عمل کند. بااینحال، دنیای واقعی پیچیدهتر و پویاتر است. نسل جدید هوش تجسمیافته از الگویی متفاوت پیروی میکند: با استفاده از مدلهای بزرگ و یادگیری بازنمایی یکپارچه، به رباتها توانایی «درک-پیشبینی-عمل» در سناریوهای گوناگون داده میشود. هوش تجسمیافته بر پیوند پویای بدن (سختافزار) + مغز (مدل) + محیط (تعامل) تأکید دارد؛ ربات ظرف است و هوش هسته اصلی آن.
هوش مصنوعی مولد به جهان زبانی هوش تعلق دارد و در درک نمادها و معناشناسی توانمند است؛ هوش تجسمیافته متعلق به هوش دنیای واقعی است و ادراک و عمل را در اختیار دارد. این دو بهترتیب با «مغز» و «بدن» متناظرند و دو خط داستانی موازی تکامل هوش مصنوعی را نشان میدهند. از نظر سطح هوش، هوش تجسمیافته مرتبهای بالاتر از هوش مصنوعی مولد دارد، اما بلوغ آن هنوز بهطور محسوسی کمتر است. مدلهای زبانی بزرگ (LLMها) با تکیه بر پیکره عظیم اینترنت، چرخه بسته روشن «داده → محاسبات → استقرار» را شکل میدهند؛ درحالیکه هوش رباتیک به دادههای دیدگاه اولشخص، چندوجهی و پیوندخورده با عمل—از جمله مسیرهای کنترل از راه دور، ویدئوهای دیدگاه اولشخص، نقشههای فضایی و توالیهای عملیاتی و غیره نیاز دارد. چنین دادههایی بهطور طبیعی وجود ندارند و باید از طریق تعامل واقعی یا شبیهسازی با وفاداری بالا تولید شوند؛ به همین دلیل کمیابتر و پرهزینهترند. هرچند دادههای شبیهسازیشده و ترکیبی تاحدی مفیدند، نمیتوانند جای تجربههای واقعی حسگر و حرکت را بگیرند. به همین دلیل شرکتهایی مانند Tesla و Figure باید کارخانههای اختصاصی داده برای کنترل از راه دور بسازند و کارخانههای برچسبگذاری داده شخص ثالث نیز در جنوبشرق آسیا ظهور کردهاند. بهطور خلاصه: LLMها از دادههای موجود یاد میگیرند، اما رباتها باید از طریق تعامل با دنیای فیزیکی داده «خلق کنند». در 5–10 سال آینده، این دو بهطور عمیق در مدلهای بینایی-زبان-عمل و معماریهای عامل تجسمیافته ادغام خواهند شد: LLMها شناخت و برنامهریزی سطح بالا را بر عهده میگیرند و رباتها اجرای وظایف در دنیای واقعی را انجام میدهند. بدینترتیب، چرخهای دوسویه میان داده و عمل شکل میگیرد و هوش مصنوعی را از «هوش زبانی» بهسوی هوش واقعاً عمومی (AGI) سوق میدهد.
پشته فناوری اصلی هوش تجسمیافته را میتوان پشتهای هوشمند دانست که از پایین به بالا شکل میگیرد: VLA (همجوشی ادراک)، RL/IL/SSL (یادگیری هوشمند)، Sim2Real (انتقال به واقعیت)، World Model (مدلسازی شناختی) و همکاری چندعاملی و استدلال مبتنی بر حافظه (Swarm & Reasoning). از میان این موارد، VLA و RL/IL/SSL نقش «موتور» هوش تجسمیافته را دارند و مسیر پیادهسازی و تجاریسازی آن را تعیین میکنند؛ Sim2Real و World Model فناوریهای کلیدی برای پیوند آموزش مجازی با اجرای واقعی هستند؛ و همکاری چندعاملی و استدلال مبتنی بر حافظه، سطح بالاتری از تکامل گروهی و فراشناختی را نشان میدهند.
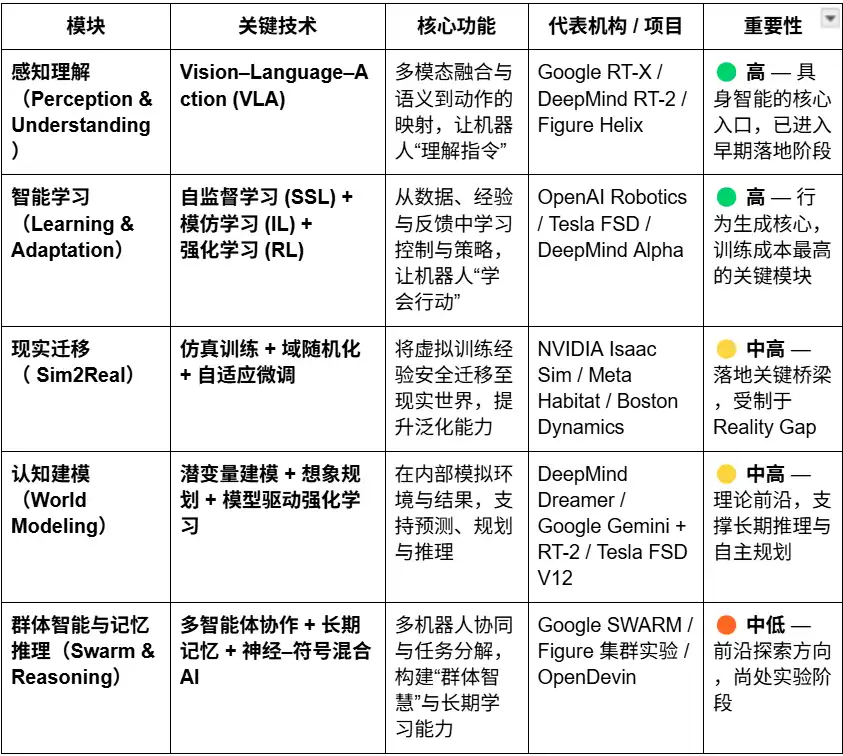
درک ادراکی: مدل بینایی-زبان-عمل
مدل VLA سه کانال بینایی-زبان-عمل را یکپارچه میکند و به ربات امکان میدهد منظور را از زبان انسان درک کرده و آن را به رفتاری عملیاتی و مشخص تبدیل کند. فرایند اجرا شامل تحلیل معنایی، تشخیص هدف (مکانیابی اشیای هدف از ورودیهای بصری)، برنامهریزی مسیر و اجرای عمل است و بدینترتیب چرخه بسته «درک معنا—ادراک جهان—انجام وظیفه» را محقق میکند؛ دستاوردی کلیدی در هوش تجسمیافته. پروژههای برجستهای مانند Google RT-X، Meta Ego-Exo و Figure Helix مسیرهای پیشرفتهای همچون درک میانوجهی، ادراک غوطهور و کنترل مبتنی بر زبان را نشان میدهند.
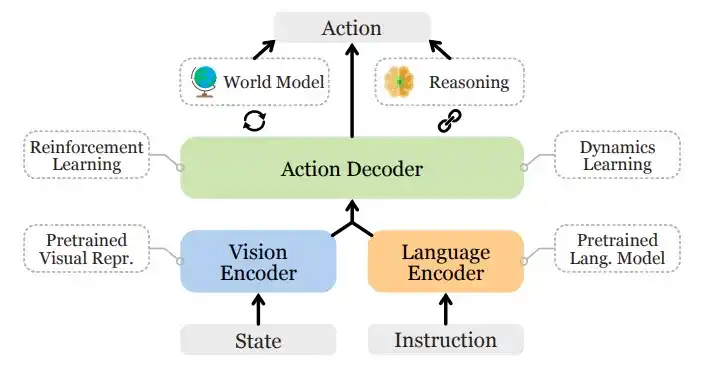
معماری عمومی مدل بینایی-زبان-عمل
VLA در حال حاضر هنوز در مراحل اولیه است و با چهار گلوگاه اصلی روبهروست:
1) ابهام معنایی و تعمیم ضعیف وظایف: درک دستورهای مبهم و باز برای مدلها دشوار است؛
2) ناپایداری همترازی دیداری و عمل: خطاهای ادراکی در برنامهریزی مسیر و اجرا تشدید میشوند؛
3) کمبود دادههای چندوجهی و نبود استاندارد: هزینه بالای گردآوری و برچسبگذاری، شکلگیری چرخه داده مقیاسپذیر را دشوار میکند؛
4) چالش زمانی و مکانی وظایف بلندمدت: وقتی وظایف مدت زیادی طول میکشند، توانایی برنامهریزی و حافظه کافی نیست. از سوی دیگر، اگر گستره فضایی بیشازحد بزرگ باشد، مدل باید درباره چیزهایی «فراتر از میدان دید خود» استدلال کند. در حال حاضر، VLA فاقد مدل پایدار جهان و توانایی استدلال میانفضایی است.
این مسائل در کنار هم توانایی تعمیم VLA میان سناریوهای مختلف و مقیاسپذیری استقرار آن را محدود میکنند.
قیمت --
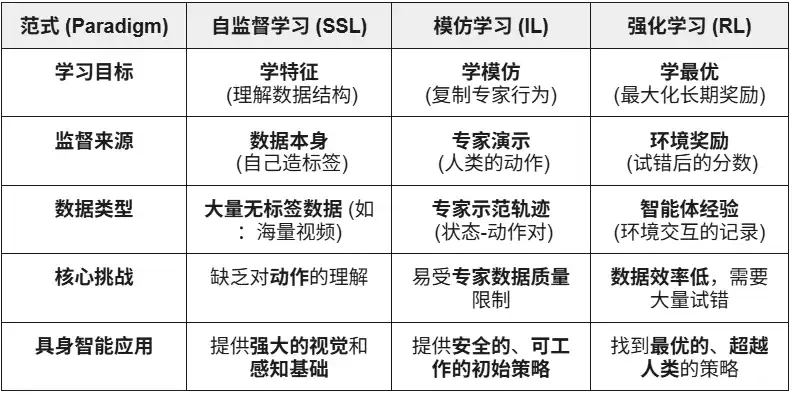
یادگیری هوشمند: یادگیری خودنظارتی (SSL)، یادگیری تقلیدی (IL) و یادگیری تقویتی (RL)
· یادگیری خودنظارتی: استخراج خودکار ویژگیهای معنایی از دادههای ادراکی برای کمک به رباتها در «درک جهان». در اصل، به ماشینها میآموزد مشاهده و بازنمایی کنند.
· یادگیری تقلیدی: کسب سریع مهارتهای پایه از طریق تقلید از نمایشهای انسانی یا نمونههای متخصص. در اصل، به ماشینها میآموزد وظایف را مانند انسانها انجام دهند.
· یادگیری تقویتی: رباتها از طریق سازوکار «پاداش-تنبیه» و آزمونوخطای مداوم، راهبردهای عملیاتی خود را بهینه میکنند. در اصل، به ماشینها میآموزد از راه آزمونوخطا رشد کنند.
در هوش مصنوعی تجسمیافته، یادگیری خودنظارتی (SSL) میکوشد به رباتها امکان دهد از طریق دادههای ادراکی، تغییرات حالت و قوانین فیزیکی را پیشبینی کنند و در نتیجه ساختار علّی جهان را بفهمند؛ یادگیری تقویتی (RL) موتور اصلی هوش است که با تعامل با محیط و بهینهسازی مبتنی بر پاداش و آزمونوخطا، رباتها را به تسلط بر رفتارهای پیچیدهای مانند راهرفتن، گرفتن اشیا و دوری از موانع سوق میدهد؛ یادگیری تقلیدی (IL) نیز با کمک نمایشهای انسانی این فرایند را سرعت میبخشد و به رباتها امکان میدهد پیشینهای عملیاتی را سریع بیاموزند. جهتگیری رایج امروز ترکیب این سه روش در چارچوب یادگیری سلسلهمراتبی است: SSL بازنماییهای پایه را فراهم میکند، IL پیشینهای انسانی را انتقال میدهد و RL سیاستها را برای ایجاد توازن میان بهرهوری و پایداری بهینه میکند. این روشها در کنار هم سازوکار اصلی هوش تجسمیافته را از درک تا عمل شکل میدهند.
انتقال به واقعیت: Sim2Real—عبور از شبیهسازی به واقعیت
Sim2Real (انتقال از شبیهسازی به واقعیت) به رباتها امکان میدهد در محیط مجازی آموزش ببینند و سپس به دنیای واقعی منتقل شوند. این روش با استفاده از محیطهای شبیهسازی با وفاداری بالا (مانند NVIDIA Isaac Sim & Omniverse، DeepMind MuJoCo) دادههای تعاملی گسترده تولید میکند و هزینه آموزش و فرسودگی سختافزار را بهطور چشمگیری کاهش میدهد. محور اصلی آن پر کردن «شکاف واقعیت شبیهسازی» است و روشهای کلیدیاش عبارتاند از:
· تصادفیسازی دامنه: تغییر تصادفی پارامترهایی مانند نورپردازی، اصطکاک و نویز در شبیهسازی برای بهبود تعمیم مدل؛
· کالیبراسیون سازگاری فیزیکی: استفاده از دادههای حسگرهای واقعی برای کالیبرهکردن موتور شبیهسازی و افزایش واقعگرایی فیزیکی؛
· تنظیم دقیق تطبیقی: بازآموزی سریع در محیط واقعی برای دستیابی به انتقال پایدار.
Sim2Real حلقهای مرکزی برای استقرار هوش تجسمیافته است و به مدلهای هوش مصنوعی امکان میدهد چرخه «ادراک-تصمیمگیری-کنترل» را در دنیای مجازی امن و کمهزینه بیاموزند. هرچند آموزش شبیهسازی در Sim2Real به بلوغ رسیده است (برای نمونه، NVIDIA Isaac Sim و MuJoCo)، انتقال به دنیای واقعی همچنان با شکاف واقعیت، هزینه بالای توان محاسباتی و برچسبگذاری و نیز تعمیم و امنیت ناکافی در محیطهای باز محدود میشود. بااینحال، Simulation-as-a-Service (SimaaS) به زیرساختی سبک اما از نظر راهبردی ارزشمند برای عصر هوش تجسمیافته تبدیل میشود و مدل کسبوکار آن شامل Platform as a Service (PaaS)، Data as a Service (DaaS) و Validation as a Service (VaaS) است.
مدلسازی شناختی: World Model - «دنیای درونی» ربات
World Model «مغز درونی» هوش تجسمیافته است و به رباتها اجازه میدهد محیط و پیامدهای عمل را در ذهن شبیهسازی کنند تا پیشبینی و استدلال انجام دهند. این مدل با یادگیری قوانین پویای محیط، بازنمایی درونی پیشبینیپذیری میسازد و به عامل امکان میدهد پیش از اجرا، نتایج را «ازپیش تجربه کند» و از اجراکنندهای منفعل به استدلالگری فعال تبدیل شود. پروژههای شاخص شامل DeepMind Dreamer، Google Gemini + RT-2، Tesla FSD V12، NVIDIA WorldSim و غیره هستند. مسیرهای فنی رایج عبارتاند از:
· مدلسازی پویاییهای نهفته: فشردهسازی ادراک پُربعد در فضای حالت نهفته؛
· برنامهریزی مبتنی بر خیالپردازی: آزمونوخطوی مجازی و پیشبینی مسیر در مدل.
· یادگیری تقویتی مبتنی بر مدل (Model-based RL): استفاده از مدل جهان بهجای محیط واقعی برای کاهش هزینه آموزش.
World Model در مرز نظری هوش تجسمیافته قرار دارد و مسیر اصلی گذار رباتها از هوش «واکنشی» به هوش «پیشبینانه» را نشان میدهد. بااینحال، این فناوری همچنان با چالشهایی مانند پیچیدگی مدلسازی، ناپایداری پیشبینیهای بلندمدت و نبود استانداردی یکپارچه روبهروست.
هوش جمعی و استنتاج مبتنی بر حافظه: از عمل فردی تا شناخت مشارکتی
همکاری چندعاملی (Multi-Agent Systems) و استنتاج مبتنی بر حافظه (Memory & Reasoning) دو مسیر مهم تکامل هوش تجسمیافته از «هوش فردی» به «هوش جمعی» و «هوش شناختی» هستند. این دو در کنار هم از یادگیری مشارکتی و سازگاری بلندمدت سامانه هوشمند پشتیبانی میکنند.
همکاری چندعاملی (Swarm / Cooperative RL):
به دستیابی چند عامل به تصمیمگیری مشارکتی و تخصیص وظایف در محیطی مشترک، از طریق یادگیری تقویتی توزیعشده یا مشارکتی گفته میشود. این حوزه از پشتوانه پژوهشی محکمی برخوردار است؛ برای نمونه، آزمایش Hide-and-Seek شرکت OpenAI همکاری خودجوش میان چند عامل و شکلگیری راهبرد را نشان داد. الگوریتمهای DeepMind QMIX و MADDPG چارچوبی برای آموزش متمرکز و اجرای غیرمتمرکزِ مبتنی بر همکاری فراهم میکنند. این روشها در سناریوهایی مانند زمانبندی رباتهای انبار، بازرسی و کنترل گروهی بهکار گرفته و اعتبارسنجی شدهاند.
حافظه و استدلال:
این حوزه بر ایجاد حافظه بلندمدت، درک موقعیت و توانایی استدلال علّی در عوامل هوشمند تمرکز دارد؛ تواناییهایی که برای انتقال میان وظایف و برنامهریزی خودکار اهمیت کلیدی دارند. پژوهشهای شاخص شامل Gato از DeepMind (عامل تجسمیافته چندوظیفهای که ادراک، زبان و کنترل را یکپارچه میکند) و مجموعه Dreamer از DeepMind (بر پایه برنامهریزی تخیلی با مدل جهان) است. همچنین عاملهای تجسمیافته بازمانندی مانند Voyager با کمک حافظه بیرونی و تکامل خودکار به یادگیری پیوسته دست مییابند. این سامانهها زمینه را برای توانایی رباتها در «بهیادآوردن گذشته و استنتاج آینده» فراهم میکنند.
چشمانداز صنعت جهانی هوش تجسمیافته: همزیستی همکاری و رقابت
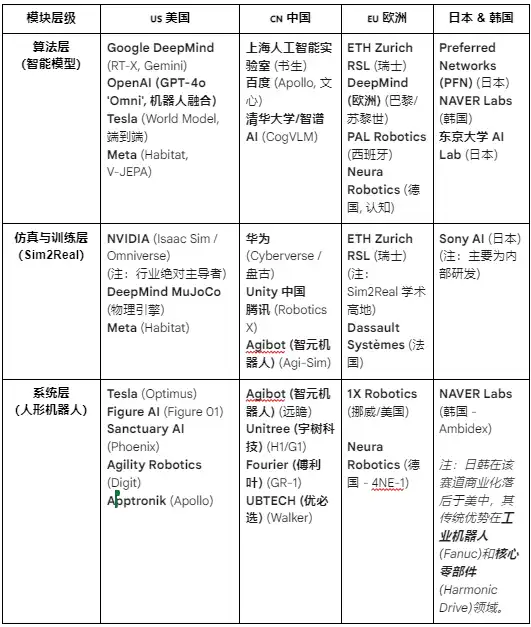
صنعت جهانی رباتیک در حال حاضر در دورهای قرار دارد که «همکاریمحور است و رقابت آن عمق بیشتری میگیرد». بهرهوری زنجیره تأمین چین، تواناییهای هوش مصنوعی آمریکا، دقت قطعات ژاپن و استانداردهای صنعتی اروپا، در کنار هم چشمانداز بلندمدت صنعت جهانی رباتیک را شکل میدهند.
· ایالات متحده در حوزه مدلهای پیشرفته هوش مصنوعی و نرمافزار (DeepMind، OpenAI، NVIDIA) جایگاه پیشرو خود را حفظ کرده، اما این مزیت به سختافزار رباتها گسترش نیافته است. تولیدکنندگان چینی در سرعت تکرار و عملکرد دنیای واقعی مزیت بیشتری دارند. ایالات متحده از طریق قانون CHIPS و قانون کاهش تورم (IRA) در حال پیشبرد بازگرداندن صنعت به داخل کشور است.
· چین از طریق تولید در مقیاس بزرگ، یکپارچهسازی عمودی و حمایت سیاستی، در حوزه قطعات، کارخانههای خودکار و رباتهای انساننما برتری پیشرو به دست آورده است. شرکتهای چینی در تواناییهای سختافزاری و زنجیره تأمین عملکرد درخشانی دارند و شرکتهایی مانند Ubtech و UBTech به تولید انبوه رسیدهاند و بهسمت تصمیمگیری هوشمند حرکت میکنند. بااینحال، چین همچنان در الگوریتمها و آموزش شبیهسازی فاصله چشمگیری با ایالات متحده دارد.
· ژاپن مدتهاست که در قطعات با دقت بالا و فناوری کنترل حرکت انحصار داشته است. سامانه صنعتی این کشور قدرتمند است، اما یکپارچهسازی مدلهای هوش مصنوعی هنوز در مراحل اولیه قرار دارد و سرعت نوآوری نسبتاً باثبات است.
· کره جنوبی در رواج رباتهای مصرفی، با پیشتازی شرکتهایی مانند LG و NAVER Labs، متمایز است و اکوسیستمی بالغ و قدرتمند از رباتهای خدماتی دارد.
· اروپا از سامانه مهندسی توسعهیافته و استانداردهای ایمنی برخوردار است. شرکتهایی مانند 1X Robotics در بخش تحقیق و توسعه فعالاند، اما بخشی از فرایندهای تولیدی به خارج منتقل شده و تمرکز نوآوری بهسمت همکاری و استانداردسازی گرایش دارد.
III. رباتیک × هوش مصنوعی × Web3: چشمانداز روایی و مسیر واقعگرایانه
در سال 2025، روایتی تازه در صنعت Web3 درباره ادغام رباتیک و هوش مصنوعی شکل میگیرد. اگرچه Web3 بهعنوان پروتکل زیربنایی اقتصاد ماشین غیرمتمرکز شناخته میشود، ارزش و امکانپذیری این ترکیب در سطوح مختلف تفاوت چشمگیری دارد:
· لایه ساخت سختافزار و خدمات: این حوزه سرمایهبر است و حلقههای داده ضعیفی دارد؛ Web3 در حال حاضر تنها نقشی پشتیبان در حوزههای پیرامونی مانند تأمین مالی زنجیره تأمین یا اجاره تجهیزات ایفا میکند؛
· لایه اکوسیستم شبیهسازی و نرمافزار: میزان همراستایی بالاست؛ دادههای شبیهسازی و وظایف آموزشی را میتوان بهشکلی تغییرناپذیر روی بلاکچین ثبت کرد و موجودیتهای هوشمند و ماژولهای مهارت را میتوان از طریق NFTها یا Agent Tokenها به توکن تبدیل کرد؛
· لایه پلتفرم: شبکههای غیرمتمرکز نیروی کار و همکاری بیشترین ظرفیت را نشان میدهند. Web3 میتواند با سازوکارهای یکپارچه هویت، مشوقها و حاکمیت، بهتدریج «بازار کار ماشین» قابلاعتمادی بسازد و زیربنای نهادی اقتصاد ماشین آینده را فراهم کند.
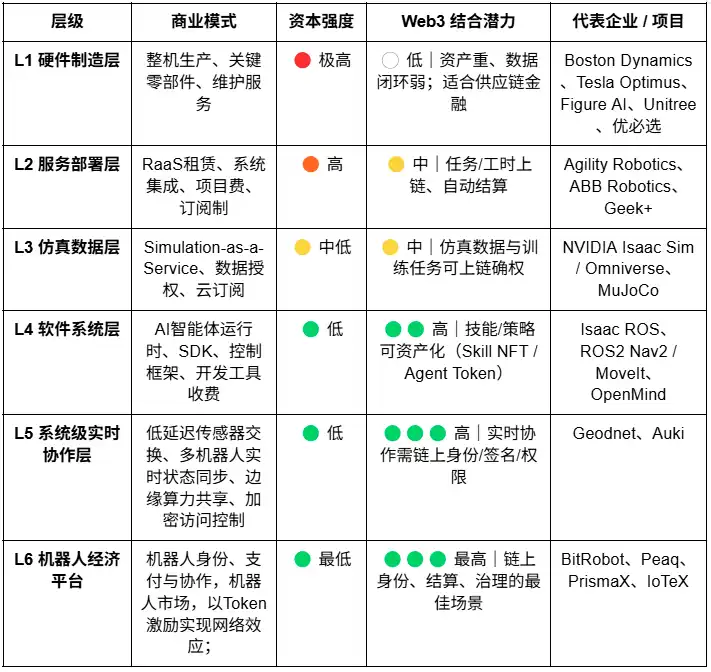
از دیدگاه بلندمدت، لایه همکاری و پلتفرم ارزشمندترین حوزه Web3 در ادغام رباتیک و هوش مصنوعی است. همزمان با کسب تدریجی تواناییهای ادراک، زبان و یادگیری توسط رباتها، آنها به موجودیتهای هوشمندی تبدیل میشوند که میتوانند مستقلاً تصمیم بگیرند، همکاری کنند و ارزش اقتصادی ایجاد کنند. این «کارگران هوشمند» واقعاً در سامانه اقتصادی مشارکت میکنند، اما همچنان باید از چهار آستانه اصلی هویت، اعتماد، مشوق و حاکمیت عبور کنند.
· در لایه هویت، ماشینها به هویتی دیجیتال، قابلراستیآزمایی و رهگیریپذیر نیاز دارند. با استفاده از Machine DID، هر ربات، حسگر یا پهپاد میتواند یک «کارت هویت» یکتای قابلراستیآزمایی روی زنجیره ایجاد کند و مالکیت، سوابق رفتاری و محدوده مجوزهای خود را به آن پیوند دهد تا تعامل امن و تعیین مسئولیت امکانپذیر شود.
· در لایه اعتماد، نکته اصلی آن است که «کار رباتیک» قابلراستیآزمایی، اندازهگیری و کمّیسازی باشد. با بهرهگیری از قراردادهای هوشمند، اوراکلها و سازوکارهای ممیزی، در کنار اثبات کار فیزیکی (PoPW)، محیط اجرای مورد اعتماد (TEE) و اثبات دانایی صفر (ZKP)، میتوان از اصالت و قابلیت رهگیری اجرای وظایف اطمینان حاصل کرد تا رفتار ماشین ارزش حسابداری اقتصادی پیدا کند.
· در لایه مشوق، Web3 از طریق سامانه مشوق توکن، انتزاع حساب و کانالهای وضعیت، تسویه خودکار و انتقال ارزش میان ماشینها را امکانپذیر میکند. رباتها میتوانند از طریق پرداختهای خرد وظایفی مانند اجاره توان محاسباتی و اشتراکگذاری داده را انجام دهند و با استیکینگ و سازوکارهای جریمه، انجام وظیفه را تضمین کنند. با استفاده از قراردادهای هوشمند و اوراکلها، میتوان بدون نیاز به زمانبندی دستی، «بازار همکاری ماشین» غیرمتمرکزی ایجاد کرد.
· در لایه حاکمیت، وقتی ماشینها به تواناییهای خودمختار بلندمدت دست یابند، Web3 چارچوبی شفاف و برنامهپذیر برای حاکمیت فراهم میکند: استفاده از حاکمیت DAO برای تصمیمگیری جمعی درباره پارامترهای سامانه و بهکارگیری سازوکارهای چندامضایی و اعتبار برای حفظ امنیت و نظم. در بلندمدت، این روند جامعه ماشینها را بهسمت مرحله «حاکمیت الگوریتمی» سوق میدهد؛ جایی که انسانها اهداف و مرزها را تعیین میکنند و ماشینها با استفاده از قراردادها، مشوقها و توازن را حفظ میکنند.
چشمانداز نهایی ادغام Web3 و رباتیک: شبکه ارزیابی دنیای واقعی—«موتور استنتاج دنیای واقعی» متشکل از رباتهای توزیعشده که پیوسته توانایی مدلها را در محیطهای فیزیکی متنوع و پیچیده آزمایش و ارزیابی میکنند؛ و بازار کار رباتها—جایی که رباتها در سراسر جهان وظایف قابلراستیآزمایی دنیای واقعی را انجام میدهند، از طریق تسویههای درونزنجیرهای درآمد کسب میکنند و ارزش بهدستآمده را دوباره در توان محاسباتی یا ارتقای سختافزار سرمایهگذاری میکنند.
از دیدگاه عملی، همگرایی هوش تجسمیافته با Web3 همچنان در مرحله اکتشاف اولیه است و اقتصادهای هوش ماشینی غیرمتمرکز بیشتر بر روایت و هدایت جامعه تمرکز دارند. مسیرهای عملی این ادغام که ظرفیت ملموسی دارند، عمدتاً در سه حوزه زیر نمایان میشوند:
(1) جمعسپاری داده و توانمندسازی — Web3 با پاداشهای درونزنجیرهای و سازوکارهای رهگیری، مشارکتکنندگان را به بارگذاری دادههای دنیای واقعی تشویق میکند؛
(2) مشارکت جهانی در بخش بلنددُم — پرداختهای خرد برونمرزی و سازوکارهای مشوق خرد، هزینه گردآوری و توزیع داده را بهطور مؤثر کاهش میدهند؛
(3) مالیسازی و نوآوری مشارکتی — الگوی DAO میتواند به توکنیزهکردن داراییهای رباتیک، اوراق بهادارسازی درآمد و سازوکارهای تسویه میان رباتها کمک کند.
در مجموع، تمرکز کوتاهمدت عمدتاً بر لایههای گردآوری داده و مشوق است؛ در میانمدت، انتظار میرود در «پرداخت با استیبلکوین + تجمیع دادههای بلنددُم» و لایههای توکنیزهسازی و تسویه RaaS پیشرفتهایی حاصل شود؛ و در بلندمدت، اگر رباتهای انساننما به مقیاس برسند، Web3 میتواند به زیربنای نهادی مالکیت ماشین، توزیع درآمد و حاکمیت تبدیل شود و شکلگیری اقتصاد ماشینی واقعاً غیرمتمرکز را پیش ببرد.
IV. نقشه اکوسیستم رباتیک Web3 و نمونههای شاخص
پروژههای شاخص Web3 × رباتیک را بر اساس سه معیار «پیشرفت قابلراستیآزمایی، گشودگی فنی و ارتباط با صنعت» و مطابق معماری پنجلایه دستهبندی میکنیم: لایه هوش مدل، لایه اقتصاد ماشین، لایه گردآوری داده، لایه زیرساخت ادراک و شبیهسازی و لایه درآمد داراییهای رباتیک. برای حفظ بیطرفی، پروژههایی را که آشکارا «موجسواری بر هیاهو» میکنند یا اطلاعات کافی درباره آنها وجود ندارد کنار گذاشتهایم؛ اگر موردی از قلم افتاده است، از اصلاح آن استقبال میکنیم.
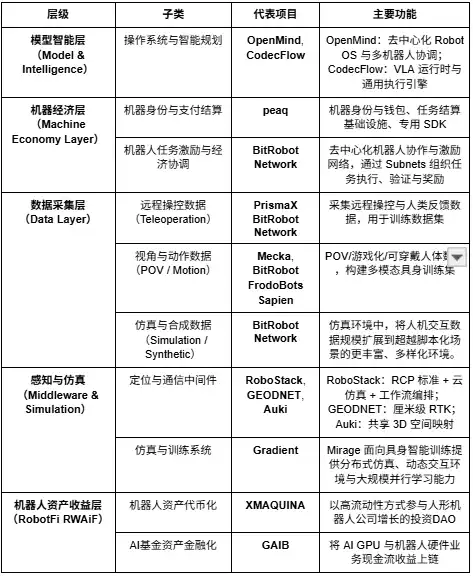
لایه مدل و هوش
Openmind - ساخت Android برای رباتها
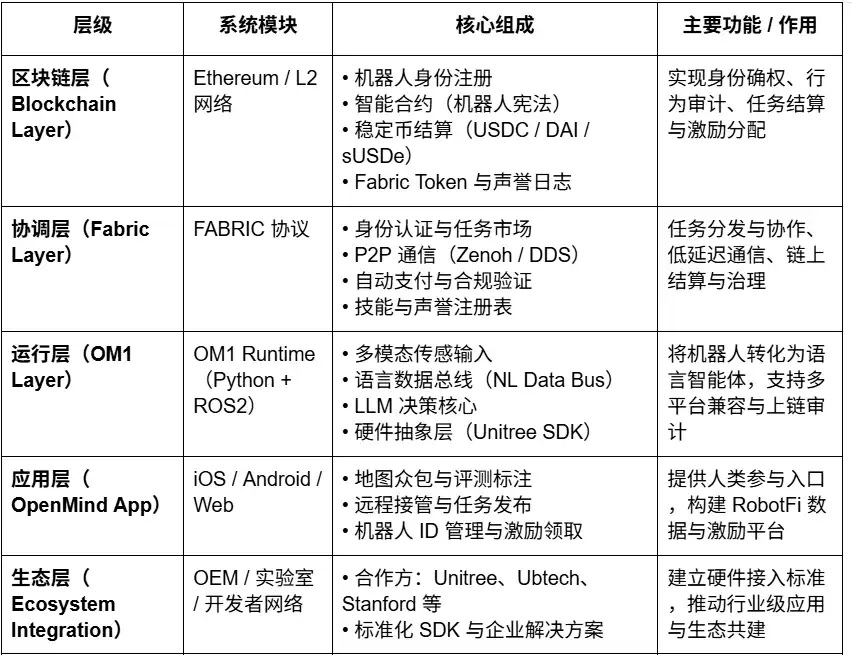
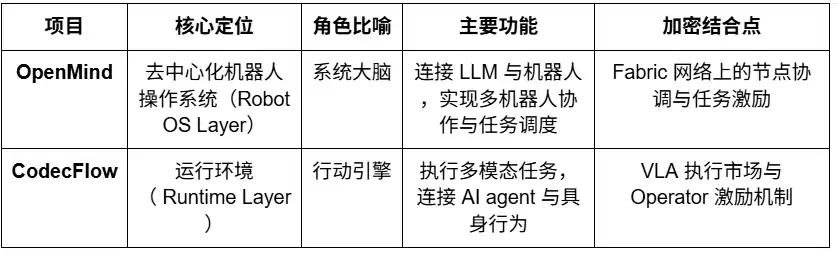
· OpenMind یک سیستمعامل متنباز (Robot OS) با هدف هوش تجسمیافته و کنترل ربات است که میخواهد نخستین محیط عملیاتی و پلتفرم توسعه غیرمتمرکز رباتها در جهان را بسازد. هسته این پروژه دو مؤلفه اصلی دارد:
· OM1: محیط اجرای ماژولار و متنباز عامل هوش مصنوعی (AI Runtime Layer) که بر پایه ROS2 ساخته شده و برای هماهنگکردن خط لوله ادراک، برنامهریزی و عمل در رباتهای دیجیتال و فیزیکی به کار میرود؛
· FABRIC: لایه هماهنگی Fabric؛ لایهای توزیعشده که توان محاسباتی ابری، مدلها و رباتهای فیزیکی را به هم متصل میکند و به توسعهدهندگان امکان میدهد رباتها را در محیطی یکپارچه کنترل و آموزش دهند.
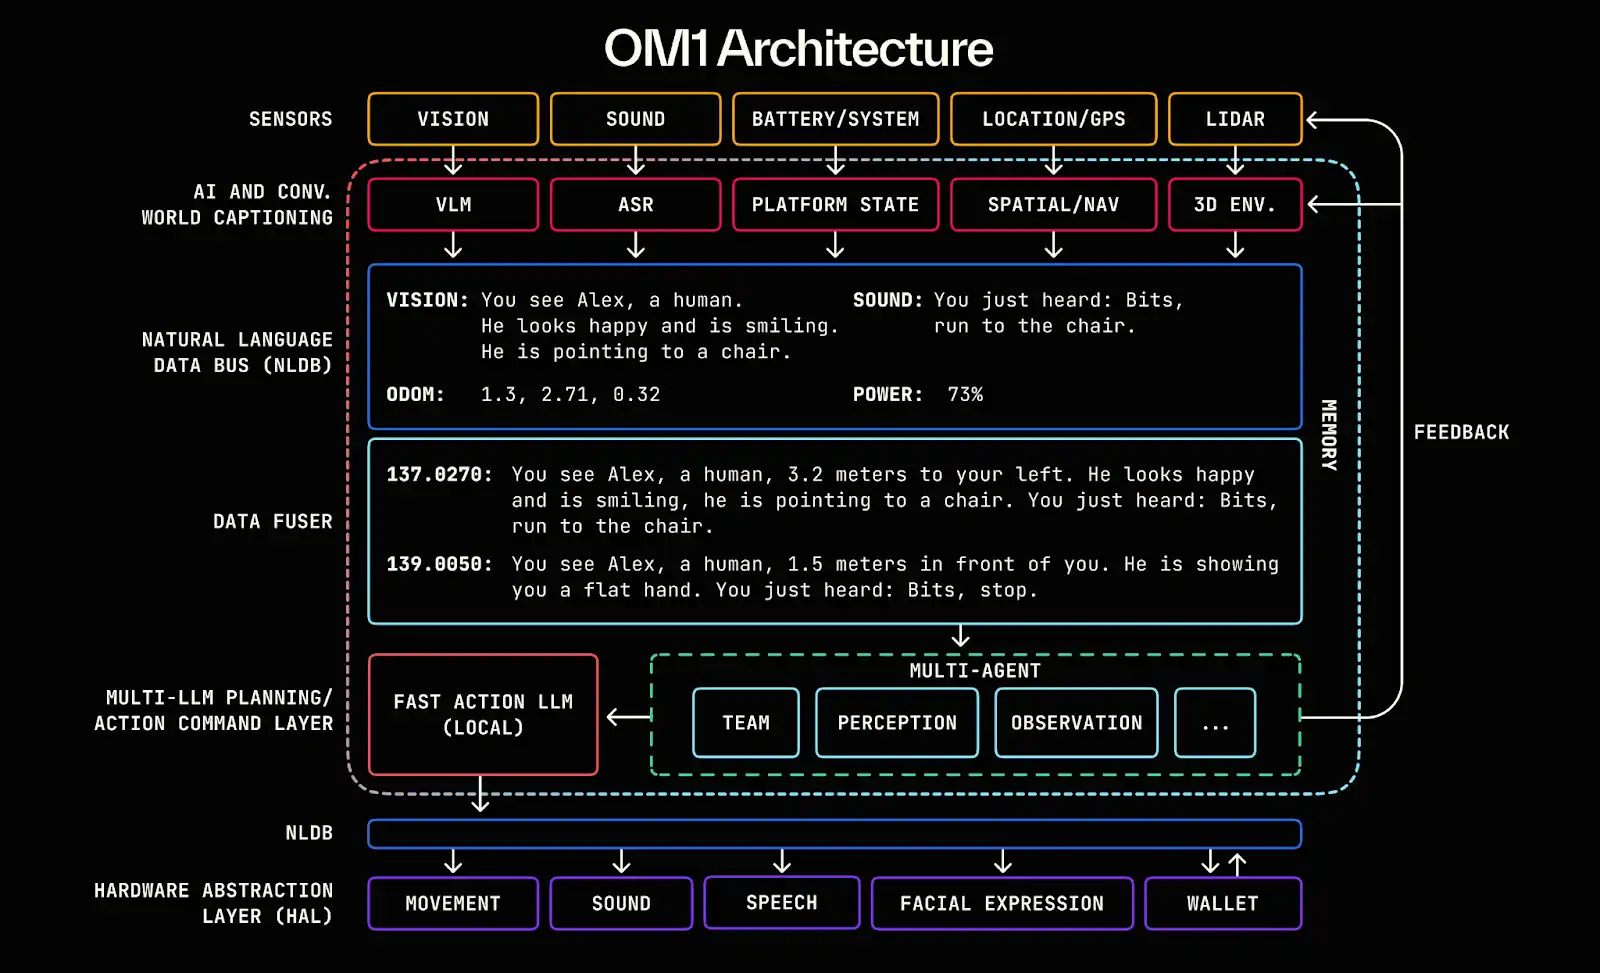
هسته OpenMind در ایفای نقش لایه واسط هوشمند میان LLM (مدلهای زبانی بزرگ) و دنیای رباتها و تبدیل واقعی هوش زبانی به هوش تجسمیافته است؛ این پروژه چارچوبی هوشمند از درک (زبان → عمل) تا همترازی (بلاکچین → قوانین) ایجاد میکند. سامانه چندلایه OpenMind چرخهای کامل از همکاری را محقق میسازد: انسانها از طریق اپ OpenMind بازخورد و برچسب ارائه میکنند (دادههای RLHF)، شبکه Fabric راستیآزمایی هویت، تخصیص وظایف و هماهنگی تسویه را انجام میدهد، رباتهای OM1 وظایف را اجرا میکنند و برای انجام ممیزی رفتاری و پرداختها از «قانون اساسی ربات» روی بلاکچین پیروی میکنند. به این ترتیب، شبکهای غیرمتمرکز برای همکاری ماشینها شکل میگیرد که از بازخورد انسانی به همکاری در انجام وظیفه و سپس تسویه درونزنجیرهای میرسد.
پیشرفت پروژه و ارزیابی واقعگرایانه
OpenMind در مرحلهای قرار دارد که از نظر فنی «امکانپذیر است، اما از نظر تجاری هنوز به مرحله اجرا نرسیده است». سامانه اصلی OM1 Runtime در GitHub متنباز شده، روی چند پلتفرم اجرا میشود و از ورودی چندوجهی پشتیبانی میکند. این سامانه از طریق گذرگاه داده زبان طبیعی (NLDB)، درک وظیفه را از زبان به عمل تبدیل میکند؛ قابلیتی بسیار نوآورانه که همچنان آزمایشی است. شبکه Fabric و تسویه درونزنجیرهای فقط در سطح طراحی رابط تکمیل شدهاند.
از نظر اکوسیستم، این پروژه با سختافزارهای متنبازی مانند Unitree، Ubtech و TurtleBot و نیز دانشگاههایی از جمله Stanford، Oxford و Seoul Robotics همکاری کرده است. این همکاریها عمدتاً برای آموزش و اعتبارسنجی پژوهشی انجام شدهاند و هنوز به استقرار صنعتی نرسیدهاند. نسخه آزمایشی اپلیکیشن عرضه شده، اما قابلیتهای مشوق و انجام وظایف همچنان در مراحل اولیهاند.
از نظر مدل کسبوکار، OpenMind اکوسیستمی سهلایه از OM1 (سامانه متنباز) + Fabric (پروتکل تسویه) + Skill Marketplace (لایه مشوق) ساخته است؛ این پروژه در حال حاضر درآمدی ندارد و به حدود $20M تأمین مالی اولیه (Pantera، Coinbase Ventures، DCG) متکی است. در مجموع، فناوری پیشرفته است، اما تجاریسازی و اکوسیستم هنوز در مراحل اولیه قرار دارند. اگر Fabric با موفقیت به مرحله اجرا برسد، میتواند به «Android عصر هوش تجسمیافته» تبدیل شود؛ بااینحال، چرخهای طولانی، ریسک بالا و وابستگی شدید به سختافزار دارد.
CodecFlow - موتور اجرای رباتیک
CodecFlow یک پروتکل لایه اجرای غیرمتمرکز (Fabric) مبتنی بر شبکه Solana است که برای فراهمکردن محیط اجرای درخواستی برای عاملهای هوش مصنوعی و سامانههای رباتیک طراحی شده و به هر عامل هوشمند امکان میدهد «ماشین فوری» داشته باشد. هسته پروژه از سه ماژول اصلی تشکیل شده است:
· Fabric: لایه تجمیع توان محاسباتی میان چند ابر (Weaver + Shuttle + Gauge) که میتواند برای وظایف هوش مصنوعی، ماشینهای مجازی امن، کانتینرهای GPU یا گرههای کنترل ربات را در چند ثانیه ایجاد کند؛
· optr SDK: چارچوب اجرای عامل (رابط Python) برای ساخت «Operator» که میتواند روی رایانه رومیزی، در شبیهسازی یا با رباتهای واقعی کار کند؛
· مشوقهای توکن: لایه مشوق و پرداخت درونزنجیرهای که ارائهدهندگان توان محاسباتی، توسعهدهندگان عامل و کاربران وظایف اتوماسیون را به هم پیوند میدهد و بازاری غیرمتمرکز برای محاسبات و وظایف میسازد.
هدف اصلی CodecFlow ساخت «پایه اجرای غیرمتمرکز برای اپراتورهای هوش مصنوعی و رباتیک» است؛ بهگونهای که هر عامل هوشمندی بتواند با امنیت در هر محیطی (Windows / Linux / ROS / MuJoCo / کنترلگر ربات) اجرا شود و معماری اجرایی عمومی از زمانبندی محاسبات (Fabric) → لایه سامانه (System Layer) → ادراک و عمل (VLA Operator) به دست آید.
پیشرفت پروژه و ارزیابی دنیای واقعی
نسخه اولیه چارچوب Fabric (Go) و optr SDK (Python) منتشر شده است و امکان راهاندازی نمونههای محاسباتی ایزوله را در محیط وب یا خط فرمان فراهم میکند. انتظار میرود Operator Marketplace تا پایان سال 2025 راهاندازی شود و بهعنوان لایه اجرای غیرمتمرکز برای محاسبات هوش مصنوعی، عمدتاً به توسعهدهندگان هوش مصنوعی، تیمهای پژوهشی رباتیک و شرکتهای اتوماسیون خدمات دهد.
لایه اقتصاد ماشین
BitRobot - آزمایشگاه رباتیک باز جهان
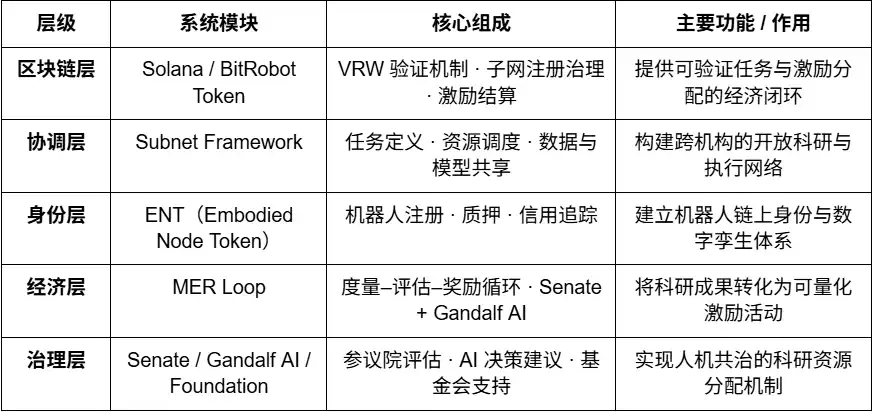
BitRobot یک شبکه تحقیق و همکاری غیرمتمرکز با هدف توسعه هوش مصنوعی تجسمیافته و رباتیک است که FrodoBots Labs و Protocol Labs آن را با همکاری یکدیگر بنیان گذاشتهاند. چشمانداز اصلی آن عبارت است از: ایجاد معماری باز از طریق «زیرشبکهها + مشوقها + کار رباتیک قابلراستیآزمایی (VRW)»، با نقشهای کلیدی زیر:
· تعریف و راستیآزمایی سهم واقعی هر وظیفه رباتیک با استفاده از استاندارد VRW (کار رباتیک قابلراستیآزمایی)؛
· فراهمکردن هویت درونزنجیرهای و مسئولیت اقتصادی برای رباتها از طریق ENT (توکن گره تجسمیافته)؛
· سازماندهی همکاری فرامرزی میان پژوهش، توان محاسباتی، دستگاهها و اپراتورها از طریق زیرشبکهها؛
· تحقق «حاکمیت انسان و ربات» از طریق Senate + Gandalf AI برای تصمیمگیری مبتنی بر مشوق و حاکمیت پژوهشی.
از زمان انتشار وایتپیپر در سال 2025، BitRobot چندین زیرشبکه راهاندازی کرده است (مانند SN/01 ET Fugi و SN/05 SeeSaw از Virtuals Protocol) که کنترل غیرمتمرکز از راه دور و گردآوری دادههای دنیای واقعی را ممکن میکنند. همچنین این پروژه صندوق چالشهای بزرگ $5M را برای پیشبرد توسعه جهانی مدلها از طریق رقابتهای پژوهشی راهاندازی کرده است.
peaq – اقتصاد اشیا
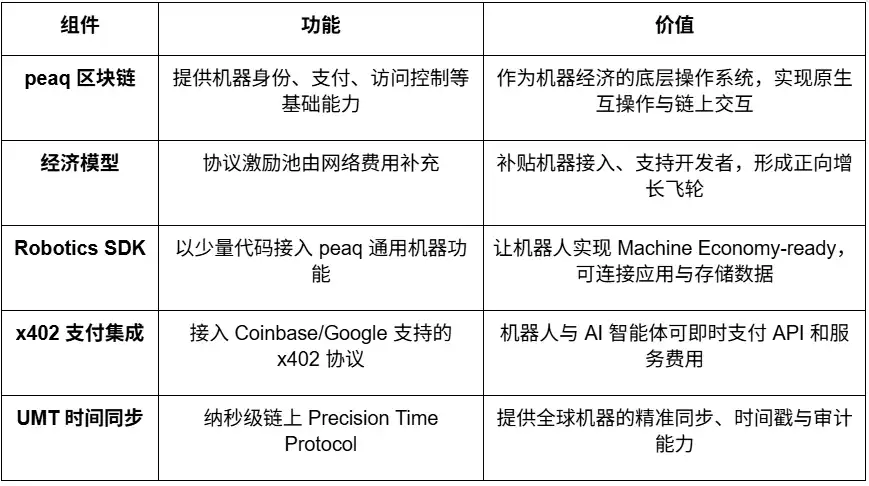
peaq یک بلاکچین لایهاول است که برای اقتصاد ماشین طراحی شده و قابلیتهای پایهای مانند هویت ماشین، کیف پولهای درونزنجیرهای، کنترل دسترسی و همزمانسازی زمانی در حد نانوثانیه (Universal Machine Time) را برای میلیونها ربات و دستگاه فراهم میکند. Robotics SDK آن به توسعهدهندگان امکان میدهد با حداقل کدنویسی رباتها را «آماده ورود به اقتصاد» کنند و قابلیت همکاری و تعامل میان سازندگان و سامانههای مختلف را فراهم آورند.
peaq در حال حاضر نخستین مزرعه رباتیک توکنیزهشده جهان را راهاندازی کرده که از بیشتر از 60 کاربرد رباتیک در دنیای واقعی پشتیبانی میکند. چارچوب توکنیزهسازی این پروژه به شرکتهای رباتیک کمک میکند برای سختافزار سرمایهبر سرمایه جذب کنند و مشارکت را از B2B/B2C سنتی به سطح گستردهتری از جامعه گسترش دهند. peaq با استخر مشوق در سطح پروتکل که از کارمزدهای شبکه تغذیه میشود، میتواند به ورود دستگاههای جدید یارانه اختصاص دهد و از توسعهدهندگان پشتیبانی کند؛ در نتیجه، چرخه اقتصادی خودتقویتشوندهای برای سرعتبخشیدن به گسترش پروژههای رباتیک و هوش مصنوعی فیزیکی ایجاد میشود.
لایه داده
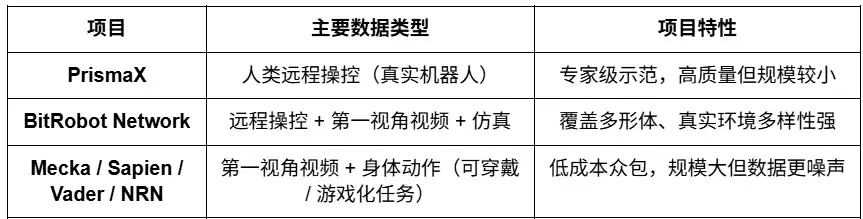
این لایه برای رفع کمیابی و هزینه بالای دادههای باکیفیت دنیای واقعی در آموزش هوش تجسمیافته طراحی شده است. با گردآوری و تولید دادههای تعامل انسان و ربات از مسیرهای مختلف، از جمله عملیات از راه دور (PrismaX، BitRobot Network)، ویدئوهای دیدگاه اولشخص و ثبت حرکت (Mecka، BitRobot Network، Sapien، Vader، NRN) و دادههای شبیهسازی و ترکیبی (BitRobot Network)، بستری آموزشی مقیاسپذیر و قابلتعمیم برای مدلهای رباتیک فراهم میکند.
باید توجه داشت که Web3 در «تولید داده» توانمند نیست—از نظر سختافزار، الگوریتمها و بهرهوری گردآوری، غولهای Web2 بسیار از هر پروژه DePIN جلوترند. ارزش واقعی آن در بازآفرینی سازوکارهای توزیع داده و مشوقها نهفته است. بر پایه «شبکه پرداخت استیبلکوین + مدل جمعسپاری»، سامانه مشوق بدون نیاز به مجوز و سازوکار منشأیابی درونزنجیرهای، پرداختهای خرد کمهزینه، رهگیری سهم مشارکتکنندگان و تقسیم خودکار درآمد را ممکن میکنند. بااینحال، جمعسپاری باز همچنان با چالشهایی در زمینه کیفیت و چرخه تقاضا روبهروست: کیفیت دادهها متفاوت است، اعتبارسنجی مؤثر ندارند و تقاضای باثباتی وجود ندارد.
PrismaX
PrismaX شبکهای غیرمتمرکز برای کنترل از راه دور و اقتصاد داده در حوزه هوش مصنوعی تجسمیافته است و میخواهد «بازار کار جهانی رباتها» را بسازد؛ بازاری که در آن اپراتورهای انسانی، دستگاههای رباتیک و مدلهای هوش مصنوعی از طریق سامانه مشوق درونزنجیرهای بهطور مشترک تکامل مییابند. هسته پروژه دو مؤلفه اصلی دارد:
· پشته عملیات از راه دور—سامانه کنترل از راه دور (رابط مرورگر/VR + SDK) که بازوهای رباتیک و رباتهای خدماتی را در سراسر جهان به هم متصل میکند تا کنترل انسانی بلادرنگ و گردآوری داده امکانپذیر شود؛
· موتور ارزیابی—موتور ارزیابی و اعتبارسنجی داده (امتیازدهی معنایی با CLIP + DINOv2 + جریان نوری) که برای هر مسیر عملیاتی امتیاز کیفیت تولید کرده و آن را درونزنجیرهای تسویه میکند.
PrismaX با سازوکار مشوق غیرمتمرکز، رفتار عملیاتی انسان را به داده یادگیری ماشین تبدیل میکند و چرخه بسته کاملی از کنترل از راه دور → گردآوری داده → آموزش مدل → تسویه درونزنجیرهای میسازد؛ در نتیجه، اقتصاد چرخشیای را محقق میکند که در آن «کار انسانی یک دارایی دادهای است».
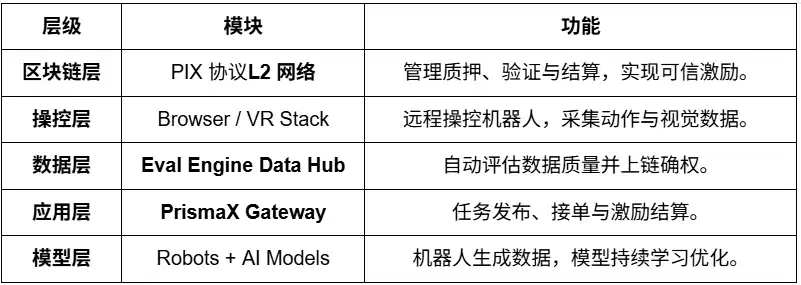
پیشرفت پروژه و ارزیابی واقعیت: PrismaX نسخه آزمایشی خود را در 08/2025 راهاندازی کرده است (gateway.prismax.ai). کاربران میتوانند از راه دور بازوی رباتیک را کنترل کنند تا آزمایشهای گرفتن اشیا را انجام دهند و داده آموزشی تولید کنند. موتور ارزیابی بهصورت داخلی فعال است. در مجموع، PrismaX از پیادهسازی فنی سطح بالا و تمرکز مشخصی برخوردار است و نقش واسطهای کلیدی میان «عملیات انسانی × مدل هوش مصنوعی × تسویه بلاکچینی» ایفا میکند. انتظار میرود در بلندمدت به «پروتکل غیرمتمرکز نیروی کار و داده برای عصر هوش تجسمیافته» تبدیل شود، اما در کوتاهمدت همچنان با چالشهای مقیاسپذیری روبهروست.
BitRobot Network
BitRobot Network از طریق زیرشبکههای خود، گردآوری چندمنبعی دادههای ویدئویی، کنترل از راه دور و شبیهسازی را ممکن میکند. SN/01 ET Fugi به کاربران اجازه میدهد رباتها را از راه دور کنترل کنند و وظایف را انجام دهند؛ در این فرایند دادههای ناوبری و ادراک به شیوهای تعاملی و شبیه «Pokémon Go در دنیای واقعی» گردآوری میشوند. این شیوه بازی به ایجاد مجموعهداده FrodoBots-2K انجامیده است؛ یکی از بزرگترین مجموعهدادههای باز ناوبری انسان و ربات که مؤسساتی مانند UC Berkeley RAIL و Google DeepMind از آن استفاده میکنند. SN/05 SeeSaw (Virtual Protocol) با استفاده از iPhoneها، گردآوری جمعسپاریشده و گسترده ویدئوهای دیدگاه اولشخص را در محیطهای واقعی انجام میدهد. زیرشبکههای دیگری که معرفی شدهاند، مانند RoboCap و Rayvo، بر ضبط ویدئوهای دیدگاه اولشخص با استفاده از دستگاههای فیزیکی کمهزینه تمرکز دارند.
Mecka
Mecka شرکتی فعال در حوزه دادههای رباتیک است که با استفاده از گردآوری داده موبایلی بهشکل بازی و دستگاههای سختافزاری سفارشی، ویدئوهای دیدگاه اولشخص، دادههای حرکت انسان و نمایش وظایف را جمعسپاری میکند تا مجموعهدادههای چندوجهی گستردهای برای پشتیبانی از آموزش مدلهای هوش تجسمیافته بسازد.
Sapien
Sapien پلتفرمی جمعسپاریشده است که بر «هدایت هوش رباتها با دادههای حرکت انسان» تمرکز دارد. این پروژه از طریق دستگاههای پوشیدنی و اپلیکیشنهای موبایلی، دادههای حرکت بدن، وضعیت بدنی و تعامل انسان را برای آموزش مدلهای هوش تجسمیافته جمعآوری میکند. هدف پروژه ساخت بزرگترین شبکه داده حرکت انسان در جهان است تا رفتارهای طبیعی انسان به منبعی بنیادی برای یادگیری و تعمیم رباتها تبدیل شوند.
Vader
Vader ویدئوهای دیدگاه اولشخص همراه با نمایش وظایف را از طریق اپلیکیشن MMO دنیای واقعی خود، EgoPlay، جمعسپاری میکند: کاربران فعالیتهای روزانه را از دیدگاه اولشخص ضبط میکنند و پاداشهای $VADER میگیرند. خط لوله داده ORN میتواند تصاویر خام POV را به مجموعهدادههای ساختاریافته و حافظ حریم خصوصی، شامل برچسبهای عمل و توضیحات معنایی، تبدیل کند که مستقیماً برای آموزش سیاستهای رباتهای انساننما قابلاستفادهاند.
NRN Agents
پلتفرم داده RL تجسمیافته و بازیوارشدهای که دادههای نمایش انسانی را از طریق کنترل ربات در مرورگر و رقابتهای شبیهسازیشده جمعسپاری میکند. NRN از طریق وظایف «بازیوارشده» مسیرهای رفتاری بلنددُم تولید میکند تا در یادگیری تقلیدی و یادگیری تقویتی به کار روند و بهعنوان پایه دادهای توسعهپذیر، از آموزش سیاستهای انتقال از شبیهسازی به واقعیت پشتیبانی میکند.
مقایسه پروژههای لایه گردآوری داده هوش تجسمیافته
ادراک و شبیهسازی (میانافزار و شبیهسازی)
لایه ادراک و شبیهسازی زیرساخت اصلی اتصال دنیای فیزیکی به تصمیمگیری هوشمند را برای رباتها فراهم میکند؛ زیرساختی شامل قابلیتهایی مانند مکانیابی، ارتباطات، مدلسازی فضایی و آموزش شبیهسازی. این لایه چارچوب «میانی» برای ساخت سامانههای هوش تجسمیافته در مقیاس بزرگ است. در حال حاضر، این حوزه همچنان در مرحله اکتشاف اولیه قرار دارد و پروژهها رویکردهای متفاوتی در مکانیابی دقیق، محاسبات فضای مشترک، استانداردسازی پروتکل و شبیهسازی توزیعشده دارند؛ اما هنوز استانداردی یکپارچه یا اکوسیستمی قابلهمکنش شکل نگرفته است.
میانافزار و زیرساخت فضایی (Middleware & Spatial Infra)
قابلیتهای اصلی رباتها—ناوبری، مکانیابی، اتصالپذیری و مدلسازی فضایی—پل حیاتی میان دنیای فیزیکی و تصمیمگیری هوشمند را شکل میدهند. درحالیکه پروژههای گستردهتر DePIN (Silencio، WeatherXM و DIMO) تازه شروع به اشاره به «رباتها» کردهاند، پروژههای زیر ارتباط مستقیمتری با هوش تجسمیافته دارند.
RoboStack – پشته عملیاتی ربات بومیِ ابر
RoboStack یک میانافزار رباتیک بومیِ ابر است که از طریق پروتکل زمینه ربات (RCP)، زمانبندی بلادرنگ، کنترل از راه دور و تعاملپذیری میانپلتفرمیِ وظایف رباتها را امکانپذیر میکند. این پلتفرم همچنین قابلیتهای شبیهسازی ابری، هماهنگسازی جریان کار و دسترسی عاملها را ارائه میدهد.
GEODNET – شبکه غیرمتمرکز GNSS
GEODNET یک شبکه جهانی و غیرمتمرکز GNSS است که موقعیتیابی دقیق RTK را با دقتی در حد سانتیمتر ارائه میدهد. این شبکه با استفاده از ایستگاههای پایه توزیعشده و مشوقهای آنچین، یک «لایه مکانی» بلادرنگ برای پهپادها، رانندگی خودران و رباتیک فراهم میکند.
Auki – شبکه Posemesh برای رایانش فضایی
Auki یک شبکه رایانش فضایی غیرمتمرکز مبتنی بر Posemesh ساخته است که با استفاده از حسگرها و گرههای پردازشیِ جمعسپاریشده، نقشههای سهبعدی بلادرنگ از محیط ایجاد میکند و مرجعی فضاییِ مشترک برای AR، ناوبری رباتها و همکاری چنددستگاهی فراهم میسازد. این شبکه زیرساختی کلیدی برای اتصال فضای مجازی به سناریوهای دنیای واقعی است و همگرایی AR × Robotics را پیش میبرد.
Tashi Network—شبکه همکاری بلادرنگ میان گروهی از رباتها
یک شبکه غیرمتمرکز بلادرنگ که به اجماع زیر ۳۰ میلیثانیه، تبادل حسگر با تأخیر کم و همگامسازی وضعیت چند ربات دست مییابد. SDK پلتفرم MeshNet از SLAM اشتراکی، همکاری گروهی و بهروزرسانی پایدار نقشه پشتیبانی میکند و لایهای بلادرنگ و پربازده برای همکاری در حوزه هوش تجسمیافته فراهم میسازد.
Staex—شبکه غیرمتمرکز اتصالپذیری و تلهمتری
این لایه غیرمتمرکز اتصالپذیری که از بخش تحقیقاتی Deutsche Telekom سرچشمه گرفته، ارتباطات امن، تلهمتری قابلاعتماد و مسیریابی از دستگاه به ابر را فراهم میکند و به ناوگانهای ربات امکان میدهد دادهها را با اطمینان مبادله کنند و میان طرفهای عملیاتی مختلف همکاری داشته باشند.
سامانه شبیهسازی و آموزش (شبیهسازی و یادگیری توزیعشده)
Gradient - در مسیر هوش باز
Gradient یک آزمایشگاه هوش مصنوعی است که با بهرهگیری از زیرساخت غیرمتمرکز، برای ساخت «هوش باز» و تحقق آموزش، استنتاج، راستیآزمایی و شبیهسازی توزیعشده فعالیت میکند. پشته فناوری فعلی آن شامل Parallax (استنتاج توزیعشده)، Echo (یادگیری تقویتی توزیعشده و آموزش چندعاملی) و Gradient Cloud (راهکارهای هوش مصنوعی سازمانی) است. در حوزه رباتیک، پلتفرم Mirage قابلیتهای شبیهسازی توزیعشده، محیطهای تعاملی پویا و یادگیری موازی در مقیاس بزرگ را برای آموزش هوش تجسمیافته ارائه میدهد تا استقرار مدلهای جهان و سیاستهای عمومی را سرعت ببخشد. Mirage در حال بررسی مسیرهای احتمالی همکاری با موتور Newton شرکت NVIDIA است.
لایه بازده داراییهای رباتیک (RobotFi / RWAiFi)
این لایه بر گام کلیدی تبدیل ربات از «ابزار تولیدی» به «دارایی قابلتأمین مالی» تمرکز دارد و از طریق توکنیزهکردن داراییها، توزیع درآمد و حاکمیت غیرمتمرکز، زیرساخت مالی اقتصاد ماشینی را میسازد. پروژههای شاخص عبارتاند از:
XmaquinaDAO – دائوی هوش مصنوعی فیزیکی
XMAQUINA یک اکوسیستم غیرمتمرکز است که برای کاربران سراسر جهان، مسیری با نقدینگی بالا فراهم میکند تا در شرکتهای پیشروِ رباتهای انساننما و هوش مصنوعی تجسمیافته مشارکت کنند و فرصتهایی را که پیشتر فقط در دسترس شرکتهای سرمایهگذاری خطرپذیر بود، به آنچین بیاورد. توکن DEUS هم بهعنوان دارایی شاخص نقدینگی و هم بهعنوان سازوکار حاکمیتی عمل میکند و برای هماهنگسازی تخصیصهای خزانه و توسعه اکوسیستم به کار میرود. جامعه از طریق DAO Portal و لانچپد Machine Economy میتواند با توکنیزهکردن داراییهای ماشینی و مشارکت ساختاریافته، در آنچین مشارکت کند و بهصورت جمعی مالک پروژههای نوظهور هوش مصنوعی فیزیکی باشد و از آنها حمایت کند.
GAIB – لایه اقتصادی زیرساخت هوش مصنوعی
GAIB با هدف فراهمکردن یک لایه اقتصادی یکپارچه برای زیرساختهای ملموس هوش مصنوعی، مانند GPUها و رباتها، فعالیت میکند. این پروژه سرمایه غیرمتمرکز را به داراییهای واقعی زیرساخت هوش مصنوعی پیوند میدهد تا یک سامانه اقتصادی هوشمندِ قابلراستیآزمایی، ترکیبپذیر و درآمدزا بسازد.
در حوزه رباتیک، هدف GAIB «فروش توکنهای ربات» نیست؛ بلکه میخواهد با اوراقبهادارسازی تجهیزات رباتیک و قراردادهای عملیاتی (RaaS، گردآوری داده و تلهاپریشن و غیره) روی بلاکچین، به گذار از «جریان نقدی محققشده ← داراییهای درآمدزای ترکیبپذیر آنچین» دست یابد. این سامانه تأمین مالی سختافزار (اجاره / وثیقهگذاری)، جریانهای نقدی عملیاتی (RaaS / خدمات داده) و جریانهای درآمدی داده (مجوزدهی / قراردادها) را پوشش میدهد تا داراییهای رباتیک و جریانهای نقدی آنها قابلاندازهگیری، قابلقیمتگذاری و قابلمعامله باشند.
GAIB از AID / sAID بهعنوان سازوکار تسویه و درآمد استفاده میکند و با سازوکارهای ساختاریافته مدیریت ریسک (وثیقهگذاری مازاد، ذخایر و بیمه) از بازدهی پایدار محافظت میکند. این پروژه قصد دارد در بلندمدت در مشتقات و بازارهای نقدینگی دیفای ادغام شود و چرخهای مالی از «داراییهای رباتیک» تا «داراییهای درآمدزای ترکیبپذیر» شکل دهد. هدف آن تبدیلشدن به ستون فقرات اقتصادی عصر هوش مصنوعی است.
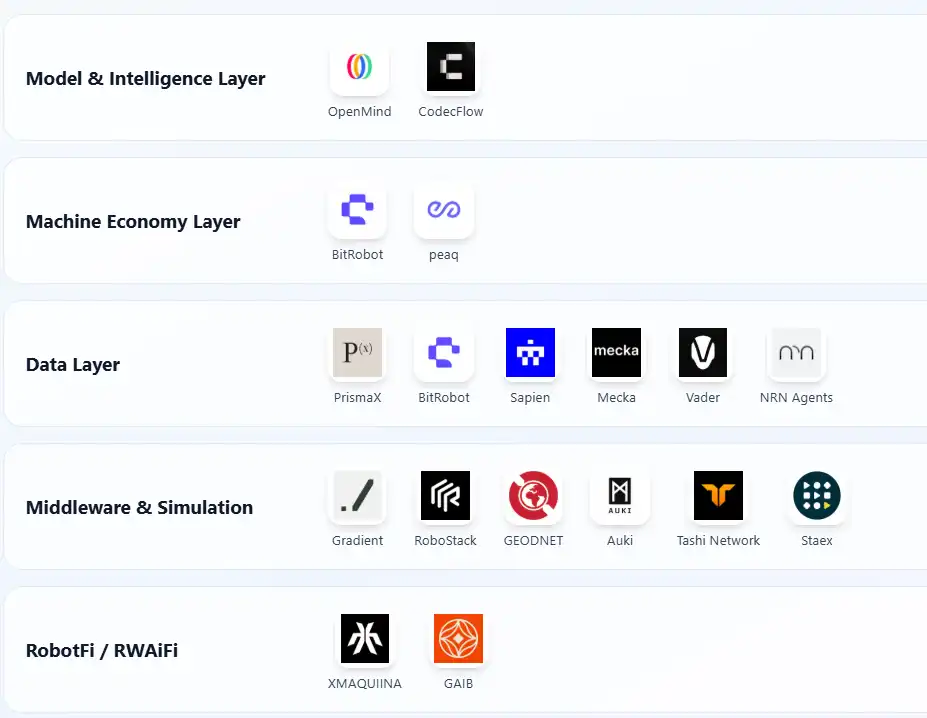
نقشه اکوسیستم رباتیک Web3: https://fairy-build-97286531.figma.site/
۵. جمعبندی و چشمانداز: چالشهای واقعگرایانه و فرصتهای بلندمدت
از دیدگاه بلندمدت، پیوند رباتیک × هوش مصنوعی × Web3 با هدف ساخت اقتصاد ماشینی غیرمتمرکز (اقتصاد DeRobot) شکل میگیرد و هوش تجسمیافته را از «اتوماسیون مستقل» بهسوی «توانمندسازی، تسویه و حاکمیت» در همکاری شبکهای سوق میدهد. منطق اصلی، ایجاد سازوکاری خودتقویتشونده از طریق «توکن ← استقرار ← داده ← بازتوزیع ارزش» است تا رباتها، حسگرها و گرههای پردازشی بتوانند مالکیت، معامله و تقسیم درآمد را محقق کنند.
بااینحال، در مرحله فعلی این مدل همچنان در ابتدای مسیر اکتشاف قرار دارد و تا شکلگیری جریان نقدی پایدار و چرخه کسبوکار مقیاسپذیر فاصله زیادی دارد. بیشتر پروژهها در سطح روایت باقی ماندهاند و استقرار واقعی آنها محدود است. ساخت و بهرهبرداری از رباتها صنایعی سرمایهبر هستند و توسعه زیرساخت نمیتواند فقط به مشوقهای توکنی متکی باشد. هرچند طراحی مالی آنچین ترکیبپذیر است، هنوز به قیمتگذاری ریسک و تحقق بازده داراییهای دنیای واقعی نپرداخته است. بنابراین، «خودتقویتی شبکه ماشینی» همچنان ایدهآلگرایانه است و مدل کسبوکار آن در انتظار اعتبارسنجی عملی قرار دارد.
· لایه مدل و هوشمندی در حال حاضر نویدبخشترین مسیر برای ارزشآفرینی بلندمدت است. این مسیر که OpenMind و سیستمعامل متنباز رباتیک آن نمونههای شاخصش هستند، میکوشد از اکوسیستمهای بسته عبور کند، همکاری میان رباتهای مختلف را یکپارچه سازد و رابطی از زبان به کنش ارائه دهد. چشمانداز فنی آن روشن و سامانهاش جامع است، اما تلاش مهندسی گستردهای میطلبد و چرخه اعتبارسنجی آن طولانی است؛ ضمن اینکه هنوز چرخه بازخورد مثبت در سطح صنعت شکل نگرفته است.
· لایه اقتصاد ماشینی هنوز در مراحل اولیه است؛ تعداد رباتهای واقعی محدود است و هویت DID و شبکههای تشویقی هنوز چرخهای منسجم شکل ندادهاند. تا تحقق «اقتصاد نیروی کار ماشینی» فاصله زیادی داریم. در آینده، فقط با استقرار گسترده هوش تجسمیافته است که آثار اقتصادی هویت، تسویه و شبکههای همکاری آنچین واقعاً پدیدار خواهند شد.
· لایه داده موانع ورود نسبتاً پایینتری دارد و در حال حاضر تجاریپذیرترین مسیر است. گردآوری داده برای هوش تجسمیافته به تداوم بالای مکانیـزمانی و دقت معناییِ کنش نیاز دارد؛ عواملی که کیفیت و قابلیت استفاده مجدد از داده را تعیین میکنند. ایجاد توازن میان «مقیاس جمعسپاری» و «قابلیت اطمینان داده» چالشی محوری برای این صنعت است. PrismaX در ابتدا نیازهای B2B را هدف گرفته و با واگذاری وظایف گردآوری و اعتبارسنجی، تا حدی الگویی تکرارپذیر ارائه میدهد؛ اما گسترش اکوسیستم و معاملات داده همچنان به زمان نیاز دارند.
· لایه میانافزار و شبیهسازی همچنان در مرحله اعتبارسنجی فنی است و استانداردها و رابطهای یکپارچهای برای شکلگیری یک اکوسیستم تعاملپذیر ندارد. انتقال نتایج شبیهسازی به محیطهای واقعی بهسختی استاندارد میشود و کارایی Sim2Real را محدود میکند.
· لایه درآمدزایی از داراییها (RobotFi / RWAiFi) در درجه نخست، Web3 نقشی مکمل در حوزههایی مانند تأمین مالی زنجیره تأمین، اجاره تجهیزات و حاکمیت سرمایهگذاری ایفا میکند و بهجای بازتعریف منطق صنعت، شفافیت و کارایی تسویه را افزایش میدهد.
البته، باور داریم که تلاقی رباتیک × هوش مصنوعی × Web3 همچنان سرچشمه شکلگیری نسل بعدی نظام اقتصادی هوشمند است. این تلاقی نهفقط درهمآمیزی الگوهای فناورانه، بلکه فرصتی برای بازآرایی روابط تولید نیز هست: وقتی ماشینها هویت، مشوق و سازوکارهای حاکمیتی داشته باشند، همکاری انسان و ماشین از اتوماسیون محلی به خودمختاری شبکهای گذار خواهد کرد. در کوتاهمدت، تمرکز این مسیر همچنان عمدتاً بر روایت و آزمایش است؛ اما چارچوب نهادی و تشویقیای که ایجاد میکند، پایههای نظم اقتصادی آینده جامعه ماشینی را میگذارد. از دیدگاه بلندمدت، پیوند هوش تجسمیافته و Web3 مرزهای خلق ارزش را دگرگون میکند و موجودیتهای هوشمند را به کنشگران واقعی اقتصادی تبدیل میسازد که میتوان آنها را توانمند کرد، با آنها همکاری کرد و از فعالیتشان درآمد به دست آورد.
سلب مسئولیت: این مقاله با کمک ابزارهای هوش مصنوعی ChatGPT-5 و Deepseek تهیه شده است. نویسنده تمام تلاش خود را برای بازبینی و اطمینان از صحت و دقت اطلاعات به کار گرفته است، اما بروز کاستی اجتنابناپذیر است و پیشاپیش بابت آن پوزش میخواهیم. توجه داشته باشید که در بازار ارز دیجیتال اغلب میان مبانی پروژهها و عملکرد قیمت آنها در بازار ثانویه فاصله وجود دارد. محتوای این مقاله صرفاً برای یکپارچهسازی اطلاعات و تبادل علمی/پژوهشی ارائه شده و بههیچوجه توصیه یا پیشنهاد سرمایهگذاری برای خرید یا فروش هیچ توکنی محسوب نمیشود.
این مقاله بهصورت مشارکتی ارسال شده است و دیدگاههای BlockBeats را بازتاب نمیدهد.
این محتوا صرفاً برای اطلاعرسانی عمومی ارائه شده است و بهمنزله مشاوره مالی، سرمایهگذاری، حقوقی یا مالیاتی تلقی نمیشود. هرگونه رویداد، جایزه، کمپین آنلاین یا اطلاعات مرتبط که در اینجا ذکر شده است، نباید بهعنوان توصیه، ترغیب یا دعوت به خرید، فروش، معامله یا هرگونه دادوستد دیگر داراییهای رمزارزی تلقی شود. داراییهای رمزارزی از نوسان بالایی برخوردار هستند و ممکن است منجر به زیان شوند. دسترسی به خدمات، محصولات و رویدادهای مرتبط با WEEX ممکن است بسته به منطقه جغرافیایی متفاوت باشد. اطمینان از اینکه استفاده شما از این خدمات با قوانین و مقررات محلی مطابقت دارد، بر عهده خود شماست.
ممکن است شما نیز علاقهمند باشید

کریپتو و رباتیک: انقلاب واقعی یا حباب جدید سفتهبازی؟

پیک، آغاز تبدیل یک میلیون دستگاه... ۳٫۳ میلیون دستگاه PEAQ به عنوان وثیقه و سوزاندن در نظر گرفته شده است

APT و LINEA به زودی با آزادسازی حجم بالای توکن مواجه خواهند شد

در پسزمینه کاهش نرخ بهره، کدام روایتها در شش ماه آینده همچنان داغتر خواهند شد؟

سهام و ارزهای دیجیتال مرتبط با هوش مصنوعی که سیترینی به آنها توجه کرده است... 8 شرکت ثبت شده و 1 ETF و 15 ارز دیجیتال

متخصصان درباره نیاز به آموزش مالی در عصر فینتک هشدار میدهند

استارتاپ هوش مصنوعی Manus پس از لغو خرید ۲ میلیارد دلاری متا توسط چین، ۵۰۰ میلیون دلار جذب کرد

گوگل کلود خدمات بلاکچین را متوقف کرده و مهلت نهایی برای مهاجرت به کوئیکنود را اعلام میکند

گسترش نگهداری رمزارزهای تحت نظارت BNY در اتحادیه اروپا تحت MiCA

اقتصاددانی که بیتکوین را «انقلابی» خواند، در میان نامزدهای مورد علاقه برای جایزه نوبل اقتصاد ۲۰۲۶ قرار دارد

چرا 63 میلیارد توکن در گردش XRP به خریداران نمیگوید چه چیزی برای فروش است

ACAMS و Chainalysis برنامه آموزشی جرمهای مالی رمزنگاری را گسترش میدهند در حالی که خسارات ناشی از کلاهبرداری به 17 میلیارد دلار میرسد

فدرال: زمینهای در بین اعضای خود برای افزایش جدید نرخها قبل از پایان سال در حال رشد است

انتقال بیتکوین به ارزش ۸.۳ میلیون دلار از دوران ساتوشی پس از ۱۶ سال

یوروپل میگوید ارتقاء کوانتومی ارزهای دیجیتال ممکن است سالها طول بکشد و خواستار شروع کار از هماکنون است

از وب3 به اقتصاد واقعی: Erable° به بازیگری کلیدی در تأمین مالی تأثیرگذار تبدیل میشود

درک پول دیجیتال و بازده دیجیتال

قیمت کوین XDP پس از لیست شدن در سپتامبر به زیر $0.02 سقوط کرد: دلیل افت پس از عرضه Doppler Finance چیست؟

کیف پول لجر – اکتبر 2026: گردش ارزهای دیجیتال بدون از دست دادن کنترل

یک حادثه ۱۰۰۰ دلاری MetaMask میتواند صف استیکینگ اتریوم را به ترافیک ۵ میلیارد دلاری تبدیل کند

بازار وامگیری با وثیقه سهام آمریکایی راهاندازی شد

سامسونگ و سولانا ارزهای دیجیتال را به میلیونها تلفن همراه میآورند: 'شکست بزرگ'

چرا مزیت نقدینگی بیتکوین مهم است در حالی که مؤسسات وارد میشوند

میکائیل سیلور دیگر: مهندس، کارآفرین و طرفدار داستانهای علمی تخیلی در سه دهه

هشدار رمزگشایی هوش مصنوعی... مدیرعامل بیتگو: "هک بیتکوین غیرممکن است" (خلاصه)

۳ آلت کوین با پتانسیل رشد بالا در حوزه DePIN که بهتر است زیر نظر داشته باشید!

Money20/20 USA 2026: چگونه بیتکوین، استیبلکوینها و هوش مصنوعی آینده مالی را متحول میکنند
60% از دارندگان ارزهای دیجیتال میخواهند سرمایهگذاریهای خود را افزایش دهند
TOKEN2049 سنگاپور 2026: WEEX چگونه معاملات هوش مصنوعی، TradFi و بازارهای چنددارایی را پیش میبرد
ترندهای کلیدی TOKEN2049 سنگاپور 2026 در معاملات هوش مصنوعی، توکنیزهسازی و TradFi را بررسی کنید و ببینید WEEX چگونه اکوسیستم معاملات چنددارایی خود را توسعه میدهد.

David Schwartz در برابر مدیرعامل Flare: اندازه وامدهی در XRP Ledger چقدر میتواند بزرگ باشد؟
کریپتو و رباتیک: انقلاب واقعی یا حباب جدید سفتهبازی؟
پیک، آغاز تبدیل یک میلیون دستگاه... ۳٫۳ میلیون دستگاه PEAQ به عنوان وثیقه و سوزاندن در نظر گرفته شده است
APT و LINEA به زودی با آزادسازی حجم بالای توکن مواجه خواهند شد
در پسزمینه کاهش نرخ بهره، کدام روایتها در شش ماه آینده همچنان داغتر خواهند شد؟
سهام و ارزهای دیجیتال مرتبط با هوش مصنوعی که سیترینی به آنها توجه کرده است... 8 شرکت ثبت شده و 1 ETF و 15 ارز دیجیتال
متخصصان درباره نیاز به آموزش مالی در عصر فینتک هشدار میدهند
محتوا
جدیدترین مقالات

آخرین لیست سکه ها در WEEX


